
顯微鏡下的微操作:壓電平台與夾爪的應用
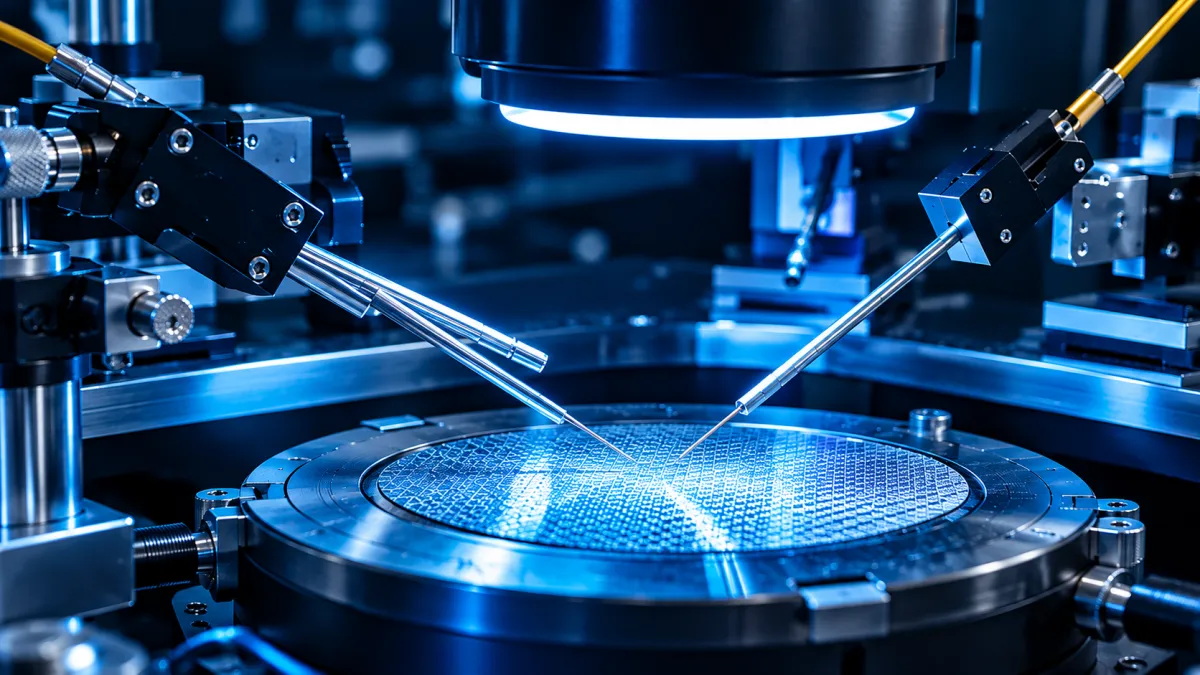
微操作器(Micro-manipulator)是在顯微鏡下移動樣品的定位工具。可支援多軸運動,而每一軸都必須具備最高等級的可控精度。壓電陶瓷與生俱來的平滑、可控運動特性,使其成為這項工作的完美工具。因此,壓電平台、夾爪與疊層致動器經常被組合運用,構成微操作器。
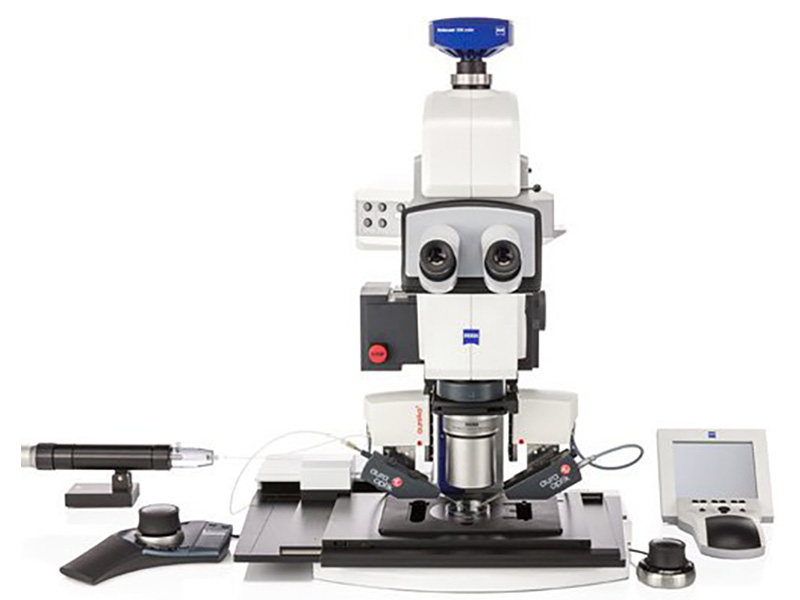
微操作需要精確的觀察與定位
來自耶拿的 Aura Optik GmbH 所開發的 Aureka® 微操作器,是一套專為微取樣設計的平台,結合了顯微鏡與微操作器的功能。
搭配 Zeiss Axio.ZoomV16 顯微鏡,可用於生命科學與化學領域的相關操作。系統中的 N 系列壓電致動器提供最高 500 µm 的總行程;微操作器只需透過 3D 搖桿即可操作。
常見問題
微操作器為什麼用壓電而不是馬達機構?
微操作器要在顯微鏡下移動樣品,可支援多軸運動、每一軸都要最高等級的可控精度。壓電陶瓷與生俱來的平滑、可控運動特性正好對上這個需求,所以壓電平台、夾爪與疊層致動器常被組合起來構成微操作器。
Aureka 微操作器的行程做到多少?
系統中的 N 系列壓電致動器提供最高 500 µm 的總行程。Aureka® 由耶拿的 Aura Optik GmbH 開發,是專為微取樣設計、結合顯微鏡與微操作器功能的平台。
操作起來複雜嗎?搭配哪一款顯微鏡?
只需透過 3D 搖桿即可操作。搭配 Zeiss Axio.ZoomV16 顯微鏡,可用於生命科學與化學領域的相關操作。