
壓電平台是什麼?原理、特性與適用場景入門
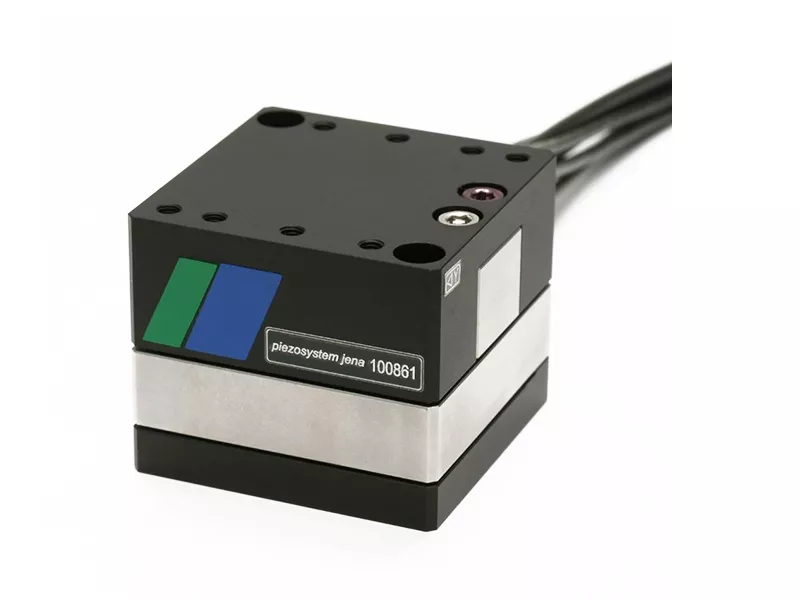
先確認應用是否真的需要壓電
這幾年來問壓電平台的客戶變多了,大多是做檢測設備和光學系統的工程師。聊下來有個固定模式:需求其實在 0.5–1 µm 等級,伺服平台選好一點的就能做到,但因為聽說「壓電比較準」,就想直上壓電。
先把話說在前面:壓電平台不是「比較高級的伺服平台」,它是完全不同的東西,解決的是特定範圍的問題。精度需求還在微米級的,用伺服就好,錢省下來;當需求進一步進入奈米級微調、高動態或無背隙精密掃描時,壓電平台通常更具優勢。這篇把判斷標準講清楚,你看完自己就能分。
原理:位移來自材料形變,不是機構傳動
壓電平台的核心是壓電陶瓷致動器。對壓電材料加電壓,材料自己會伸長縮短——位移直接來自材料形變,中間沒有螺桿、齒輪、皮帶,什麼傳動機構都沒有。
為什麼這件事重要?因為傳統平台的精度天花板就是機構本身:螺桿有背隙、齒輪有間隙、滑軌有摩擦。你買再貴的伺服馬達,最後一段的誤差都是機構貢獻的。壓電把機構整個拿掉,所以:
- 沒有背隙、沒有摩擦,位移理論上是連續的——不存在「最小步階」
- 解析度可以做到次奈米,響應毫秒級——但開迴路與閉迴路的數字要分開看。以我們代理的 piezosystem jena MIPOS 600 SG 為例,開迴路行程 600 µm、開迴路解析度 0.9 nm;進入 SG 閉迴路後,可用行程為 500 µm、解析度為 12 nm
代價是行程短:主流產品在數十到數百微米。所以壓電平台從來不是拿來「移動」的,是拿來「微調」的。
另外有兩個材料天性要知道:遲滯(hysteresis)和潛變(creep)。白話說就是「動得多細」跟「停得多準」是兩回事——這牽涉到開閉迴路的選擇,後面另有一篇專門講,這篇先有印象就好。
跟伺服平台差在哪,一張表看完
| 比較項目 | 伺服/步進平台 | 壓電平台 |
|---|---|---|
| 驅動方式 | 馬達+螺桿/齒輪/皮帶 | 壓電陶瓷直接形變 |
| 誤差來源 | 背隙、齒輪間隙、摩擦 | 無傳動機構,無間隙 |
| 解析度量級 | 微米~次微米 | 奈米~次奈米 |
| 響應 | 受慣量限制 | 毫秒級 |
| 行程 | 公分~公尺 | 微米~毫米 |
| 定位角色 | 移動到大概位置 | 在那個位置附近做精密微調 |
實務上這兩個不是二選一。在半導體檢測與自動對焦顯微鏡等設備中,常見「伺服做粗定位+壓電做最後一段」的兩段式架構——先跑到位,再修到準。
什麼應用真的需要壓電
常見會走到壓電的應用包括:
- 顯微鏡自動對焦:物鏡 Z 軸要奈米級穩定度,對焦飄了影像就毀了。這也是 MIPOS 這類環形物鏡定位器存在的原因——直接套在物鏡上。
- 晶圓檢測與量測:檢測座標的重現性要求極高,載台微幅平移差幾百奈米,量出來的東西就不能看。
- 光纖對位:光纖耦合偏個幾百奈米,耦合損耗直接反映在功率上。這塊我們寫過一篇晶圓級測試的尋峰應用,有興趣可以找來看。
- 雷射加工的光路微調:要快又要準,毫秒級響應這時候就值錢。
反過來說,如果你的應用是搬料、取放、機台定位——精度需求在微米以上——不要買壓電,真的用不到,而且行程根本不夠。
要評估的話
每個應用的條件都不一樣,文章能講的只有通則。如果你手上正有選型需求,歡迎透過詢價單把應用條件(行程、精度、負載)告訴我們,有機台圖面或現用型號的話一併附上,我們能更快給出具體建議。想先自己初步比對,AI 選型助理也能幫你收斂候選型號。完整產品線在 piezosystem jena 產品列表。
常見問題
精度需求在 1 µm 左右,需要上壓電平台嗎?
不一定。若只需要約 1 µm 等級的定位精度,伺服或步進平台可能已足夠;若還有高速微調、奈米級掃描、低遲滯或長時間位置控制需求,仍需依完整條件評估。壓電平台不是「比較高級的伺服平台」,是解決不同問題的東西。
壓電平台的行程能做到多大?
主流產品在數十到數百微米,MIPOS 600 SG 的開迴路行程做到 600 µm、開迴路解析度 0.9 nm(閉迴路為 500 µm/12 nm)。所以壓電不是拿來移動的,是拿來微調的;要跑距離得靠伺服做粗定位,壓電疊在上面做最後一段。
買壓電平台本體就能用嗎?
不行。壓電致動器要配驅動放大器,閉迴路還要再加感測器與伺服迴路,整套配起來才是能用的系統。詢價時只問平台本體,報出來的價格不會是你實際要付的。
壓電平台大概什麼價位?
看軸數、行程、開閉迴路,範圍很寬,單軸開迴路入門款到多軸閉迴路系統可以差一個數量級。抓預算最快的方式是把應用講清楚讓我們回你一個區間,不用先跟型錄搏鬥。
可以先測試再決定嗎?
可以談。部分產品可依實際需求安排 Demo 或借測,實際可提供的型號與時間請先與我們確認;借測安排屬原廠支援範圍內的事。
跟 PI 這些大廠比,piezosystem jena 的定位是什麼?
piezosystem jena 是德國耶拿的壓電專門廠,走的是專精路線而不是最廣的產品線,強項在客製彈性與光學應用的積累——物鏡定位、光纖對位這兩塊做得特別深。台灣由拿順獨家總代理,客製需求直接對原廠工程團隊,不經第三手;規格對得上的前提下,服務反應速度是我們敢比的地方。如果你正在把幾個品牌的型號放在一起比,把規格條件給我們,我們可以逐項對。