
显微镜下的微操作:压电平台与夹爪的应用
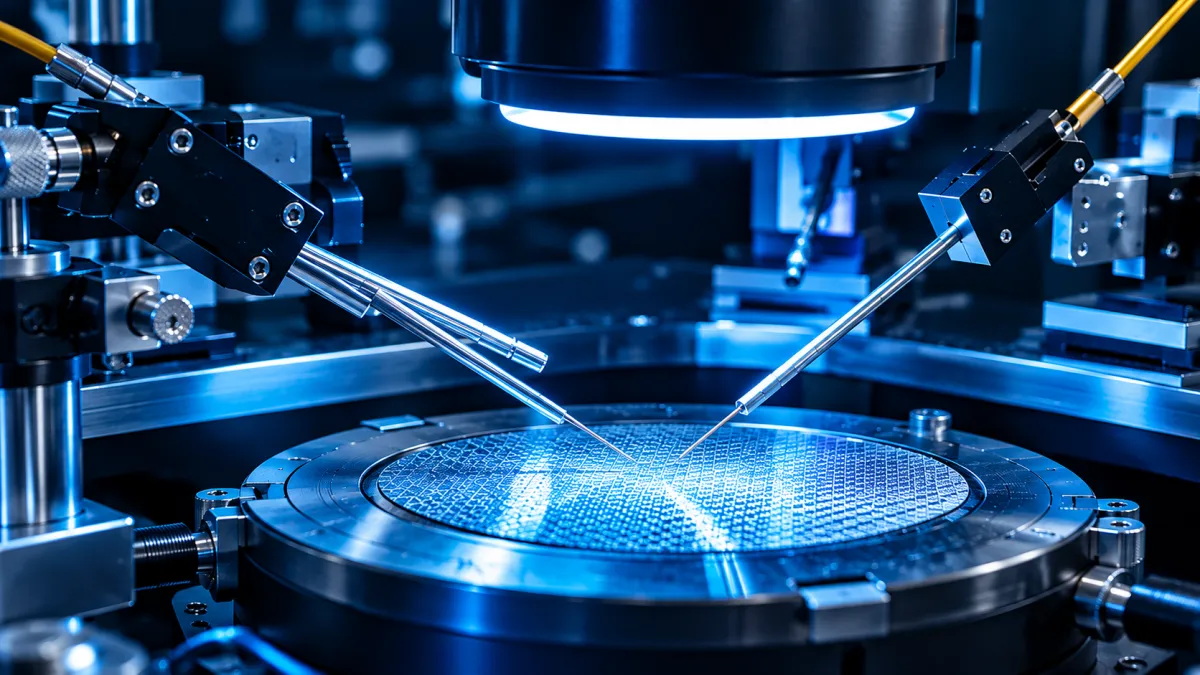
微操作器(Micro-manipulator)是在显微镜下移动样品的定位工具。可支援多轴运动,而每一轴都必须具备最高等级的可控精度。压电陶瓷与生俱来的平滑、可控运动特性,使其成为这项工作的完美工具。因此,压电平台、夹爪与叠层致动器经常被组合运用,构成微操作器。
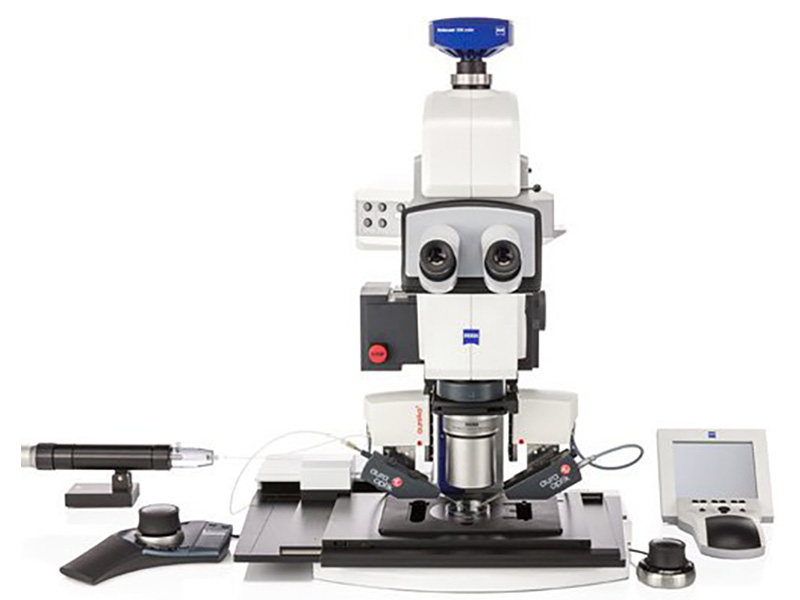
微操作需要精确的观察与定位
来自耶拿的 Aura Optik GmbH 所开发的 Aureka® 微操作器,是一套专为微取样设计的平台,结合了显微镜与微操作器的功能。
搭配 Zeiss Axio.ZoomV16 显微镜,可用于生命科学与化学领域的相关操作。系统中的 N 系列压电致动器提供最高 500 µm 的总行程;微操作器只需透过 3D 摇杆即可操作。
常见问题
微操作器为什么用压电而不是马达机构?
微操作器要在显微镜下移动样品,可支援多轴运动、每一轴都要最高等级的可控精度。压电陶瓷与生俱来的平滑、可控运动特性正好对上这个需求,所以压电平台、夹爪与叠层致动器常被组合起来构成微操作器。
Aureka 微操作器的行程做到多少?
系统中的 N 系列压电致动器提供最高 500 µm 的总行程。Aureka® 由耶拿的 Aura Optik GmbH 开发,是专为微取样设计、结合显微镜与微操作器功能的平台。
操作起来复杂吗?搭配哪一款显微镜?
只需透过 3D 摇杆即可操作。搭配 Zeiss Axio.ZoomV16 显微镜,可用于生命科学与化学领域的相关操作。