
PIC 晶圆级测试:快速光纤对晶片对位与耦合峰值搜寻
摘要
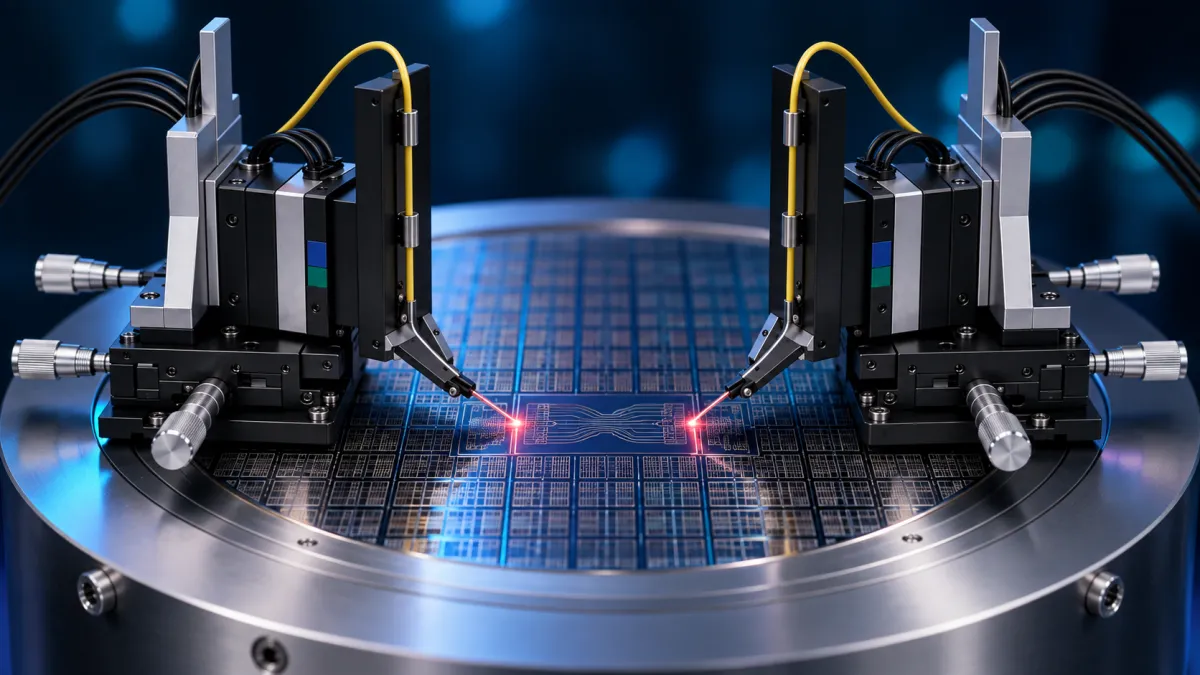
光学输入/输出测试是光子积体电路(PIC)晶圆级制造的产能瓶颈:每一个待测元件在量测开始前,都必须先完成光学探针的主动次微米对位。本文描述一套量产型晶圆测试系统,其中以两座 TRITOR 100 SG 三轴压电奈米定位平台(各由一台 NV 40/3 CLE 三通道控制器驱动),在待测元件的输入端与输出端执行快速光纤对晶片对位及耦合峰值搜寻。外部产生的螺旋轨迹施加于控制器的类比调变输入,同时将应变规位置监测输出与光电二极体功率讯号同步取样。其成果是在单次约 0.8 秒的开回路扫描中,取得一张以实际位置为基准的耦合分布图——使每个测试点的总对位时间约为 5 秒,可与约 10 秒的被动元件测试周期相容,并让全晶圆光学测试以「小时」而非「天」计。
1. 背景:从电子到光子——以及为何测试产能决定谁能规模化
资料中心互连正从电气讯号转向光讯号。矽光子与共封装光学(CPO)把光学介面从交换器面板直接推进到 ASIC 封装端,为 AI 与超大规模资料中心应用带来更高的频宽密度与更低的每位元能耗。市场分析师普遍预估,未来十年矽光子与共封装光学的年复合成长率将达 25–30%,主要由 AI 资料中心基础建设驱动。
这场转变带来一个容易被低估的制造后果:光子晶片必须在晶圆级、于切割与封装之前以光学方式完成测试。与电子晶粒不同,光子晶粒无法仅靠电性探测来验证——光必须耦合进出晶片上的波导,才能检验每一个待测元件。由于共封装组件的重工能力极为有限,在晶圆阶段确认已知良品晶粒(Known Good Die, KGD)是不可或缺的程序:单一颗未测到的坏晶粒,就可能报废整个多晶粒封装。
业界对成本落点的共识同样明确:光学对位是光子测试与封装的主要时间与成本驱动因素,封装与对位常被引述占光子模组总成本的高达 80%。因此每一台光子晶圆探针机、每一间测试厂、每一家 PIC 制造商,都面临同一个核心问题——如何在数秒内、每片晶圆数千次、全天候不间断地,找出光纤探针与晶片上耦合器之间的光学耦合最大值。
2. 技术挑战
2.1 次微米容差,无机械参考
单模光纤的模场直径约为 10 µm;晶片上的边缘耦合器与光栅耦合器的 1-dB 对位容差约在 ±0.5 至 ±1 µm,而高效率光斑尺寸转换器的容差更严苛得多。没有任何机器视觉或机械参考能可重复地把探针放进这样的容差内。唯一有效的参考,就是光功率本身——对位必须以主动方式完成,也就是扫描探针并最大化量测到的耦合。
2.2 产能算术
这道算术毫不留情。即使每个被动元件都以约十秒完成测试,一片满载晶圆的光对光(OO)测试也可能占用探针机六到七小时。在这十秒的预算内,光学对位——通常在元件的输入端与输出端独立进行——连同两端探针的粗定位与精细峰值搜寻,合计不得超过数秒。每个测试点每多花一秒对位,对于具有 3,000 个以上测试点的晶圆,就约增加一小时的探针机使用时间。
2.3 控制的两难:速度与实际位置之间的取舍
压电致动器是唯一兼具足够速度与精度的致动器类别,但它让系统设计者面临两难:
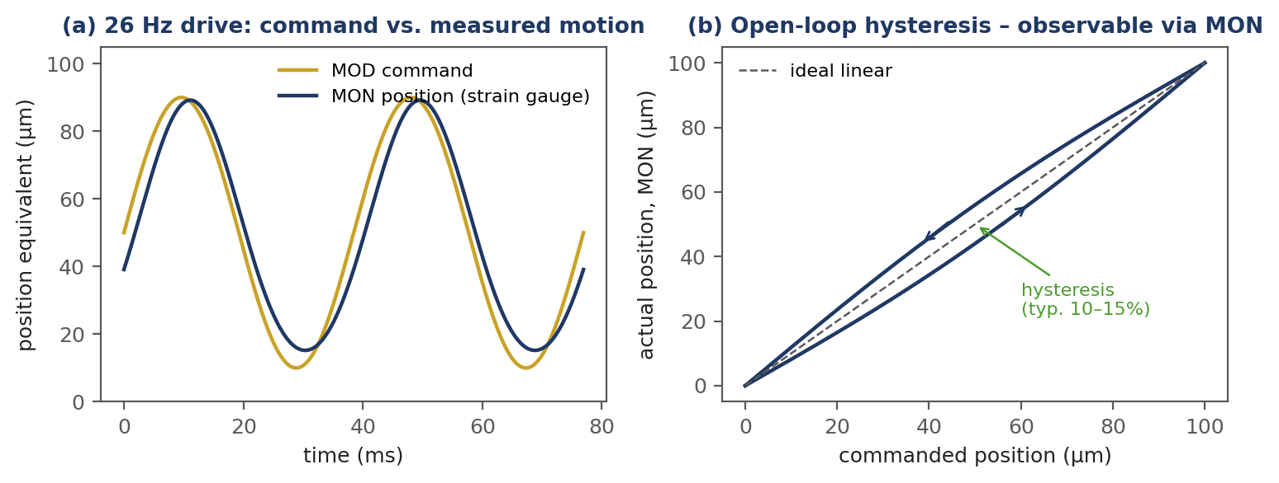
开回路操作能发挥平台的完整机械频宽,允许数十赫兹的扫描轨迹——但压电迟滞(通常为行程的 10–15%)与潜变,使指令电压与实际位置不成线性对应。对指令讯号绘制的光功率分布图会在几何上失真,找到的「峰值」可能偏离真正的耦合最大值。
闭回路操作以感测器回授来线性化运动,但伺服回路——感测器杂讯滤波、控制器频宽、稳定裕度与整定行为——会限制可用的轨迹频率并引入相位延迟。对于快速螺旋或栅格扫描,保守的闭回路设定可能牺牲掉相当可观的扫描速度。
多数商用「对位引擎」产品把这道两难封在一个封闭的专有控制器内。这是一种有效的做法——但它迫使设备整合商采用该供应商的控制器生态、演算法与软体堆叠,也让对位模组成为机台内部的黑盒子。
3. 应用:自动化晶圆探针台内的双探针峰值搜寻
一家光子晶圆测试设备制造商,将 PSJ 压电系统整合进一台自动化探针台,用于光-光(OO)及光-电(OE)晶片测试。其架构将粗定位与精定位清楚分离:
- 晶圆平台依晶圆图在各站间步进;机器视觉提供光学探针的粗机械定位。
- 两座 TRITOR 100 SG 平台——一座承载输入光纤探针、一座承载输出探针——执行精对位,各由一台 NV 40/3 CLE 三通道控制器驱动。
- 一台可调谐雷射馈入输入探针;穿透光由光电二极体侦测,其电流经对数转阻转换器转换,涵盖 0.1 nA 至 10 mA——以单一类比讯号涵盖八个数量级的光学动态范围。
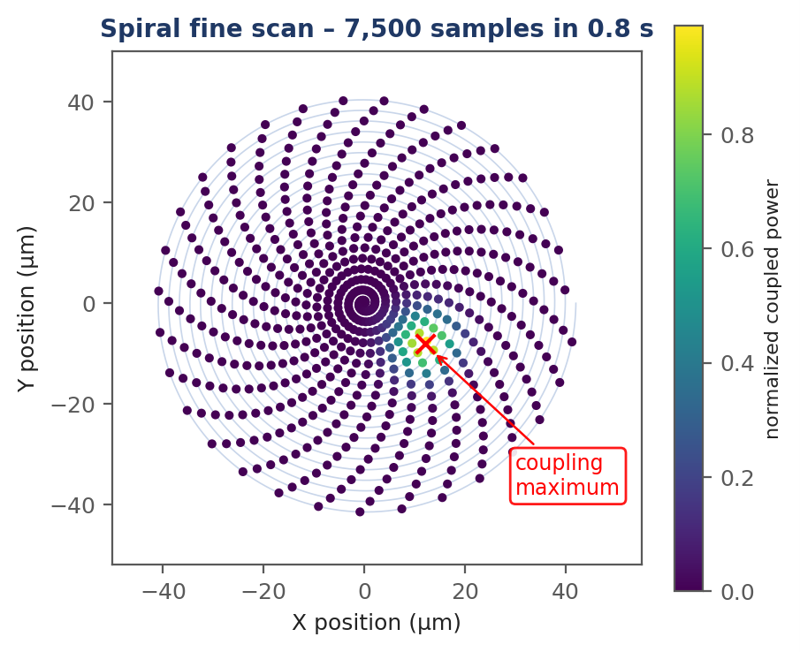
- 一张多功能资料撷取(DAQ)卡协调整个扫描:其类比输出产生螺旋电压波形,施加于 NV 40/3 CLE 的调变(MOD)输入;其类比输入则同步取样转换后的光功率与控制器的位置监测(MON)输出。
3.1 关键概念:开回路速度、感测器参照资料
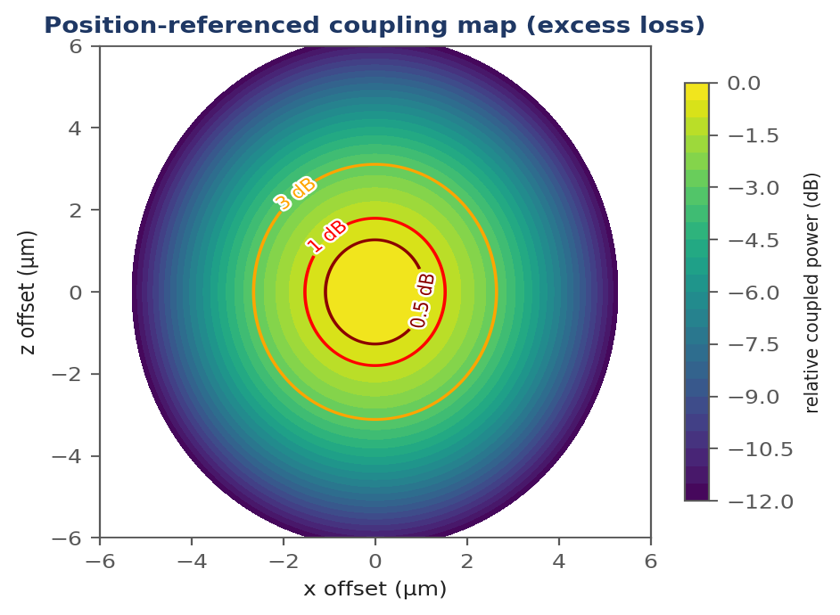
决定性的架构元素,是对监测讯号的同步撷取。TRITOR 100 SG 内建的应变规感测器量测平台的实际运动;NV 40/3 CLE 让此量测值以即时类比输出提供。因此系统以开回路方式扫描——发挥平台的完整动态能力、不受伺服频宽限制——而耦合图则由量测位置、而非指令电压建构。
运动中仍会出现迟滞与潜变,但不再造成资料失真:每一个功率取样都与它实际被撷取时的位置配对。所得三维光功率分布图的峰值即为真正的耦合最大值,随后即可下达指令,使平台移动至该位置。此方法结合了开回路扫描的速度优势与感测器量测系统的位置准确性——而无需伺服回路去追踪那条快速轨迹。
3.2 实测效能
| 参数 | 数值 |
|---|---|
| 开回路螺旋扫描时间 | 约 0.8 秒 |
| 扫描轨迹频率 | 26 Hz |
| 每个测试点的对位流程 | 粗扫+精扫,输入与输出探针 |
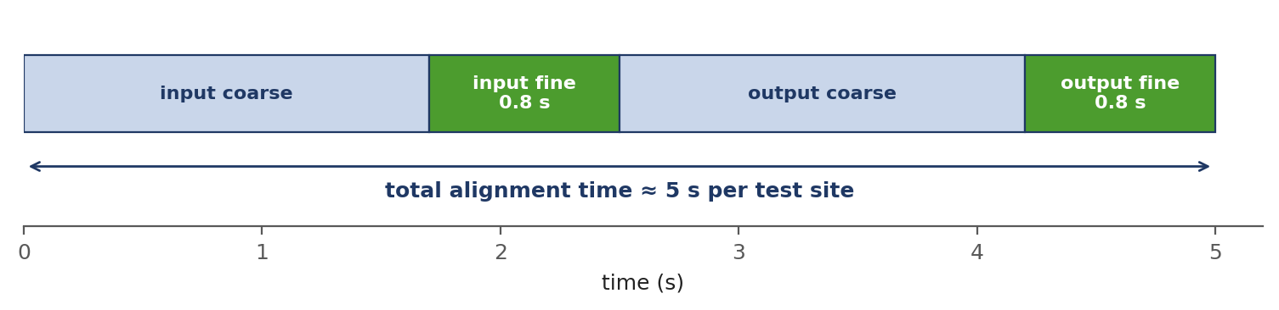
| 每个测试点总对位时间 | 约 5 秒 |
| 所得被动元件测试周期 | 约 10 秒 |
| 全晶圆 OO 测试 | 6–7 小时 |
4. 工程难题——以及如何解决
开回路中的迟滞与潜变。在资料层级、而非致动层级处理。TRITOR 100 SG 的应变规量测系统正是为此而设计:它使迟滞在快速扫描期间可被观测,而非试图去抑制它。
指令与响应之间的相位延迟。在 26 Hz 下,平台响应在相位与振幅上都落后指令波形。由于功率与 MON 位置在同时的 DAQ 通道上取样,这个延迟对耦合图并无影响——两个讯号共用同一时间基准。客户并以双通道示波器比对 MOD 指令与 MON 响应,确认平台在工作频率下具有稳定且可重复的传递特性。
轨迹频率与机械共振。TRITOR 100 SG 每轴共振频率约 500 Hz。在 26 Hz 操作螺旋,使激振远低于共振一个数量级以上,避免振铃与轨迹失真,同时也为采用更快的扫描轨迹保留了余裕。
光学动态范围。在初次捕获光讯号(first light)时,量到的光功率可能比最佳耦合点低上数个数量级;对数转换器(0.1 nA–10 mA)让整个搜寻范围落在单一 ADC 输入跨距内——扫描期间无需增益切换。
双边对位。输入与输出探针彼此互动——最佳化其中一侧,会改变另一侧所观察到的最佳点;两侧采循序粗/精策略(左粗→左精→右粗→右精),可在 5 秒预算内可靠收敛。
全天候量产稳定性。TRITOR 100 SG 的固态挠性导引无摩擦、无润滑剂、无微粒污染、无机械间隙——在连续扫描运作下没有磨耗机制,这是探针机正常运转率的前提。
5. PSJ 解决方案
5.1 TRITOR 100 SG——三轴压电奈米定位平台
| 特性 | TRITOR 100 SG |
|---|---|
| 轴数 | 3 轴(X、Y、Z),平行运动学挠性设计 |
| 行程 | 每轴开回路 100 µm/闭回路 80 µm |
| 解析度 | 开回路 0.2 nm/闭回路 2 nm(搭配 NV 40/3 CLE) |
| 共振频率 | 约 500/550/480 Hz(X/Y/Z) |
| 内建感测器 | 每轴应变规(SG) |
| 尺寸 | 40 × 40 × 34 mm³ |
| 导引 | 固态挠性铰链——无摩擦、无间隙、无磨耗 |
100 µm 的三轴扫描体积,能从容涵盖机器视觉粗定位后所需的撷取范围;而 40 mm 的紧凑立方体,可整合进晶圆吸盘上方受限的探针头空间——与电性探针、摄影机及第二支光学探针并存。
5.2 NV 40/3 CLE——三通道压电控制器
- 三组放大通道整合於单一桌上型单元——一台控制器对应一支三轴探针。
- 每通道类比 MOD 输入:由外部波形产生(DAQ、FPGA、函数产生器)直接驱动平台。对位演算法仍归属于设备整合商的财产与设计选择。
- 每通道类比 MON 输出:即时应变规位置讯号,供同步撷取——这是以实际位置为基准的开回路映射得以实现的关键。
- 所有通道皆可切换至闭回路操作——适用于重视线性化点对点定位更胜于扫描速度的制程步骤。
- USB/RS-232 介面,供机台软体进行设定点控制与参数设定。
5.3 为何开放架构在此重要
来自更大型运动供应商的整合式对位引擎,往往在现成整合演算法的效能上表现亮眼。对于希望把对位当作封闭子系统的设备整合商而言,这是合理的选择。PSJ 的做法不同——而依我们日益增加的客户经验,光子测试设备制造商往往把对位策略视为自身的智慧财产与竞争差异化来源。对他们而言,PSJ 提供精密机构与类比即时介面;客户则拥有演算法、时序、软体堆叠与系统整合。这样的分工避免了控制器绑定、使物料清单(BOM)保持精简,并让对位程序可随客户的测试流程持续调整,而不必迁就供应商的韧体路线图。
6. 超越晶片测试:此架构的延伸应用
同一套快速峰值搜寻功能模组——紧凑三轴压电平台、类比驱动、同步位置读回——适用于任何「光必须在光纤与小孔径之间主动耦合」的场合:
- 用于收发器、CPO 与光学 I/O 的 PIC 晶圆级与晶粒级测试——即本文所述的应用。
- 将光耦合至光电二极体与探测器阵列,以表征光电元件。
- 光子封装中的主动对位:光纤贴合、透镜贴合、以及接合或焊接前的雷射对 PIC 耦合。
- 老化与寿命测试站——耦合须周期性重新优化以追踪热漂移。
- 量子光子学、光达(LiDAR)与具有类似光纤对晶片介面的感测模组。
7. 总结
两座 TRITOR 100 SG 平台搭配 NV 40/3 CLE 控制器,于自动化光子晶圆探针台中,以每个测试点约五秒完成完整的双边光纤对晶片对位与耦合峰值搜寻,其中外部产生的 26 Hz 螺旋扫描于 0.8 秒内完成。开回路扫描速度与同步应变规位置读回的结合,可建立几何位置正确的耦合分布图,同时避免闭回路轨迹追踪所造成的频宽限制。
若您正在开发光子测试、封装或对位设备,并希望以您自身的周期时间目标来评估此架构,我们的应用工程师乐于协助,针对您特定的驱动配置提供支援。
常见问题
既然用开回路扫描,位置为什么还会准?
因为耦合图是由量测位置、而不是指令电压建构的。TRITOR 100 SG 内建应变规量测平台实际运动,NV 40/3 CLE 以即时类比 MON 输出提供这个值,DAQ 把光功率与位置同步取样。迟滞与潜变仍在,但每一个功率取样都配对到它实际被撷取时的位置,分布图的峰值就是真正的耦合最大值。
26 Hz 的螺旋扫描会不会激起平台共振?
不会。TRITOR 100 SG 每轴共振频率约 500 Hz(X/Y/Z 分别约 500/550/480 Hz),在 26 Hz 操作螺旋,激振比共振低一个数量级以上,避开振铃与轨迹失真,也为更快的扫描轨迹留了余裕。
输入与输出两支探针怎么在 5 秒内收敛?
两侧会互相影响——最佳化其中一侧会改变另一侧观察到的最佳点。作法是循序粗/精策略:左粗 → 左精 → 右粗 → 右精,可在每个测试点 5 秒的预算内可靠收敛。