
压电平台是什么?原理、特性与适用场景入门
先确认应用是否真的需要压电
这几年来问压电平台的客户变多了,大多是做检测设备和光学系统的工程师。聊下来有个固定模式:需求其实在 0.5–1 µm 等级,伺服平台选好一点的就能做到,但因为听说「压电比较准」,就想直上压电。
先把话说在前面:压电平台不是「比较高级的伺服平台」,它是完全不同的东西,解决的是特定范围的问题。精度需求还在微米级的,用伺服就好,钱省下来;当需求进一步进入奈米级微调、高动态或无背隙精密扫描时,压电平台通常更具优势。这篇把判断标准讲清楚,你看完自己就能分。
原理:位移来自材料形变,不是机构传动
压电平台的核心是压电陶瓷致动器。对压电材料加电压,材料自己会伸长缩短——位移直接来自材料形变,中间没有螺杆、齿轮、皮带,什么传动机构都没有。
为什么这件事重要?因为传统平台的精度天花板就是机构本身:螺杆有背隙、齿轮有间隙、滑轨有摩擦。你买再贵的伺服马达,最后一段的误差都是机构贡献的。压电把机构整个拿掉,所以:
- 没有背隙、没有摩擦,位移理论上是连续的——不存在「最小步阶」
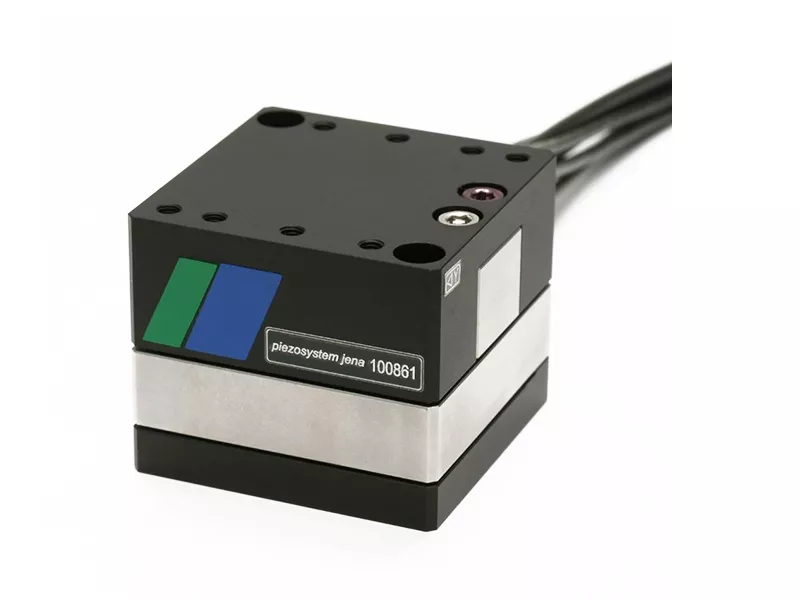
- 解析度可以做到次奈米,响应毫秒级——但开回路与闭回路的数字要分开看。以我们代理的 piezosystem jena MIPOS 600 SG 为例,开回路行程 600 µm、开回路解析度 0.9 nm;进入 SG 闭回路后,可用行程为 500 µm、解析度为 12 nm
代价是行程短:主流产品在数十到数百微米。所以压电平台从来不是拿来「移动」的,是拿来「微调」的。
另外有两个材料天性要知道:迟滞(hysteresis)和潜变(creep)。白话说就是「动得多细」跟「停得多准」是两回事——这牵涉到开闭回路的选择,后面另有一篇专门讲,这篇先有印象就好。
跟伺服平台差在哪,一张表看完
| 比较项目 | 伺服/步进平台 | 压电平台 |
|---|---|---|
| 驱动方式 | 马达+螺杆/齿轮/皮带 | 压电陶瓷直接形变 |
| 误差来源 | 背隙、齿轮间隙、摩擦 | 无传动机构,无间隙 |
| 解析度量级 | 微米~次微米 | 奈米~次奈米 |
| 响应 | 受惯量限制 | 毫秒级 |
| 行程 | 公分~公尺 | 微米~毫米 |
| 定位角色 | 移动到大概位置 | 在那个位置附近做精密微调 |
实务上这两个不是二选一。在半导体检测与自动对焦显微镜等设备中,常见「伺服做粗定位+压电做最后一段」的两段式架构——先跑到位,再修到准。
什么应用真的需要压电
常见会走到压电的应用包括:
- 显微镜自动对焦:物镜 Z 轴要奈米级稳定度,对焦飘了影像就毁了。这也是 MIPOS 这类环形物镜定位器存在的原因——直接套在物镜上。
- 晶圆检测与量测:检测座标的重现性要求极高,载台微幅平移差几百奈米,量出来的东西就不能看。
- 光纤对位:光纤耦合偏个几百奈米,耦合损耗直接反映在功率上。这块我们写过一篇晶圆级测试的寻峰应用,有兴趣可以找来看。
- 雷射加工的光路微调:要快又要准,毫秒级响应这时候就值钱。
反过来说,如果你的应用是搬料、取放、机台定位——精度需求在微米以上——不要买压电,真的用不到,而且行程根本不够。
要评估的话
每个应用的条件都不一样,文章能讲的只有通则。如果你手上正有选型需求,欢迎透过询价单把应用条件(行程、精度、负载)告诉我们,有机台图面或现用型号的话一并附上,我们能更快给出具体建议。想先自己初步比对,AI 选型助理也能帮你收敛候选型号。完整产品线在 piezosystem jena 产品列表。
常见问题
精度需求在 1 µm 左右,需要上压电平台吗?
不一定。若只需要约 1 µm 等级的定位精度,伺服或步进平台可能已足够;若还有高速微调、奈米级扫描、低迟滞或长时间位置控制需求,仍需依完整条件评估。压电平台不是「比较高级的伺服平台」,是解决不同问题的东西。
压电平台的行程能做到多大?
主流产品在数十到数百微米,MIPOS 600 SG 的开回路行程做到 600 µm、开回路解析度 0.9 nm(闭回路为 500 µm/12 nm)。所以压电不是拿来移动的,是拿来微调的;要跑距离得靠伺服做粗定位,压电叠在上面做最后一段。
买压电平台本体就能用吗?
不行。压电致动器要配驱动放大器,闭回路还要再加感测器与伺服回路,整套配起来才是能用的系统。询价时只问平台本体,报出来的价格不会是你实际要付的。
压电平台大概什么价位?
看轴数、行程、开闭回路,范围很宽,单轴开回路入门款到多轴闭回路系统可以差一个数量级。抓预算最快的方式是把应用讲清楚让我们回你一个区间,不用先跟型录搏斗。
可以先测试再决定吗?
可以谈。部分产品可依实际需求安排 Demo 或借测,实际可提供的型号与时间请先与我们确认;借测安排属原厂支援范围内的事。
跟 PI 这些大厂比,piezosystem jena 的定位是什么?
piezosystem jena 是德国耶拿的压电专门厂,走的是专精路线而不是最广的产品线,强项在客制弹性与光学应用的积累——物镜定位、光纤对位这两块做得特别深。台湾由拿顺独家总代理,客制需求直接对原厂工程团队,不经第三手;规格对得上的前提下,服务反应速度是我们敢比的地方。如果你正在把几个品牌的型号放在一起比,把规格条件给我们,我们可以逐项对。